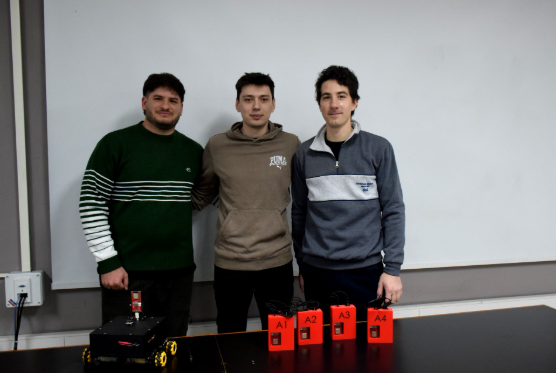
Tres flamantes ingenieros electrónicos desarrollaron un prototipo de carga autónoma que utiliza Ultra Banda Ancha para guiarse con precisión de centímetros, la misma innovación aplicada en la pelota de la Copa del Mundo.
La Facultad Regional San Francisco de la Universidad Tecnológica Nacional (UTN) vuelve a ser escenario de la vanguardia científica y del talento de nuestros jóvenes profesionales. En esta oportunidad, tres graduados de la carrera de Ingeniería Electrónica coronaron su trayectoria académica presentando un ambicioso proyecto final: un robot de carga industrial equipado con mapeo 3D y planificación inteligente de trayectorias.

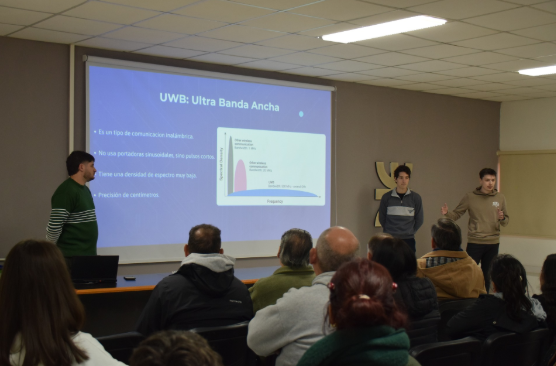
La gran particularidad de este desarrollo es que está basado en la tecnología de Ultra Banda Ancha (UWB), un sistema de localización de avanzada y de bajo error, comparable técnicamente al que se utiliza actualmente para el seguimiento milimétrico de la pelota oficial durante la Copa Mundial de la FIFA 2026.
De las aulas de Inteligencia Artificial al prototipo real
El camino hacia este logro no fue casualidad. La iniciativa nació y maduró a partir de un proyecto académico previo enmarcado en las cátedras de Inteligencia Artificial y Visión Artificial de la UTN local. Tras detectar severas limitaciones en los sistemas de localización visual tradicionales, los estudiantes decidieron dar un salto tecnológico y avanzar hacia la utilización de placas ESP32 DW3000 con tecnología UWB.
El robot tiene un propósito sumamente práctico para el sector productivo:
«Fue diseñado para desplazarse de forma autónoma en entornos cerrados, localizarse con precisión y transportar materiales entre distintos puntos de una planta».
Una alternativa económica frente a los gigantes del mercado
En el ámbito de la robótica industrial, la mayoría de las unidades comerciales operan con sensores LiDAR y encoders, elementos que suelen acarrear importantes desventajas de costo y un elevado requerimiento de procesamiento de datos.
Frente a esto, el desarrollo de los profesionales de la UTN San Francisco propone una alternativa mucho más accesible, eficiente y de bajo consumo energético, apoyada en un sistema de referencias fijo que reduce la propagación de errores. Darle vida a este prototipo demandó seis meses de intenso trabajo, donde el mayor dolor de cabeza técnico consistió en «parametrizar la librería de navegación autónoma, calibrando chasis, capacidades mecánicas y algoritmos de trayectoria».
Precisión centimétrica al estilo VAR
El paralelismo entre este robot y el Mundial 2026 es fascinante. En la cita mundialista, la pelota oficial combina UWB con una Unidad de Medición Inercial (IMU) para rastrear en tiempo real su posición, velocidad y aceleración, sirviendo de asistencia directa al VAR.
De manera idéntica, el robot sanfrancisqueño aplica este concepto:
-
Sensores UWB: Le otorgan su posición absoluta dentro del espacio de trabajo.
-
Sensor IMU: Registra los giros y la orientación exacta de la máquina.
-
Precisión: Logra un margen de error mínimo de apenas 8 centímetros y una bajísima tasa de interferencia con señales hogareñas o fabriles como WiFi o Bluetooth.
El futuro de las plantas fabriles
Con un diseño pensado a lo grande, las aplicaciones potenciales para este dispositivo en la industria local y regional son sumamente variadas. Podría implementarse con éxito en el abastecimiento de líneas de producción, traslado de piezas, movimiento de materia prima y distribución de herramientas, logrando optimizar tiempos, mejorar sensiblemente la eficiencia de los procesos y reducir riesgos laborales para los operarios.
Aunque por el momento el robot continúa en fase de prototipo, los tres nuevos ingenieros santafesinos y cordobeses consideran que este trabajo constituye «una base sólida para seguir investigando y difundir resultados en ámbitos académicos y tecnológicos», abriendo el juego a futuras innovaciones nacidas de nuestra UTN.
El futuro de la tecnología y el campo: la UTN fue escenario de proyectos revolucionarios


